04Boğaziçi Savunma Teknolojileri · Uzun dönem staj
Bir kutudanfazlası.
Sabit kanatlı İHA’yı karede bulmak ilk adımdı. Ona kalıcı bir kimlik vermek, izini çizmek, her karesini kayda geçirmek ve yaklaşık uzaklığını söylemek sonrakiler.
- Model
- YOLO26L · 1280 px ince ayar
- Takip
- ByteTrack · kalıcı kimlik
- İnce ayar sonrası
- P 0,97 · R 0,96 · mAP@50 0,975
- Kayıtta hız
- ≈25 FPS · 1080p video
Katkım
Gereksinimlere göre sahada veri topladım; videoları ayıklayıp etiketli bir veri setine dönüştürdüm. YOLO26L modelini eğitip yeni saha verisiyle ince ayar yaptım; ByteTrack takibini, tespit konsolunu, mesafe tahmini modülünü ve arayüzü geliştirdim. Gizli verinin buluta çıkmaması için yerel bir etiketleme aracı yazdım.
01Veri
Sahadan veri setine.
Sabit kanatlı platformlar multirotorlardan farklı görünür: uzun kanat, alçak uçuş, yüksek hız. Drone modeli bu hedefler için yetmeyecekti; gerçek uçuşlardan veri gerekiyordu.
Gerçek uçuş videolarını gereksinimlere göre sahada topladım ve veri setine dönüştürdüm. İlk set 11 videodan oluşuyordu: gündüz ve alacakaranlık; kırsal alan, sahil ve tarım arazisi; farklı uçuş açıları. 60 FPS kayıtlarda ardışık kareler neredeyse aynı olduğundan her 20. kareyi aldım: yaklaşık 4.800 kare.
Veri gizliydi ve buluta yüklenemezdi. Bu yüzden kareleri, tamamen yerel çalışan kendi etiketleme aracımla etiketledim: model kutu önerir, ben doğrular, düzeltir ya da silerim. İkinci turda 11 yeni videodan yaklaşık 7.200 kare daha eklendi. O araç daha sonra LabelMate oldu.
Bir saniye · 60 kare
- 11 video
- ≈4.800 kare · ilk set
- 11 yeni video
- ≈7.200 kare · ikinci set
Gizlilik
Eğitimde kullanılan saha verisi sözleşme gereği gizli. Bu sayfadaki bütün görüntüler, sistemin çalışmasını göstermek için uygulamada oynattığım açık kaynaklı uçuş videolarından.
02Değerlendirme
Kareleri değil, videoları ayır.
Aynı videonun ardışık kareleri hem eğitimde hem testte olursa model genellemeyi değil, sahneyi ezberler.
Yeni veri setinde her videonun bütün karelerini tek bir bölümde tuttum: 7 video eğitim, 2 video doğrulama, 2 video test. Önceki eğitimin ağırlıklarından başlayıp 1280 piksel girişle ince ayar yaptım: öğrenme oranı düşük (0,0004), mosaic azaltılmış (0,10), mixup ve copy-paste kapalı; unutmayı önlemek için eski verinin bir bölümü de eğitimde.
- İlk eğitim · 640 px
- İnce ayar · 1280 px
| Ölçüt | İlk | İnce ayar | Fark | |
|---|---|---|---|---|
| Precision | ≈0,96 | ≈0,97 | +0,01 | |
| Recall | ≈0,86 | ≈0,96 | +0,10 | |
| mAP@50 | ≈0,91 | ≈0,975 | +0,065 | |
| mAP@50-95 | ≈0,66 | ≈0,77 | +0,11 | |
| 00.51 | ||||
03Takip
Her hedefe bir kimlik.
Her karede bağımsız tespit, iki İHA aynı anda göründüğünde hangisinin hangisi olduğunu söylemez.
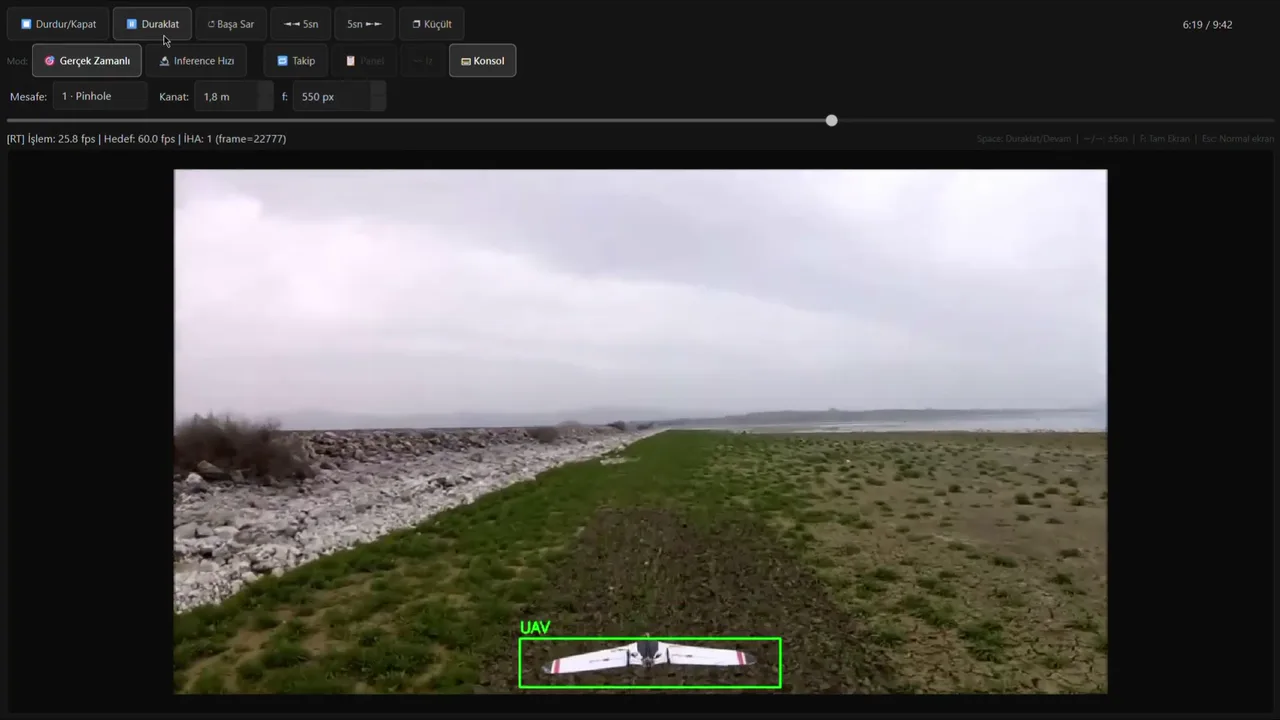
Takip kapalıyken yalnızca tespit: kutu var, kimlik yok.
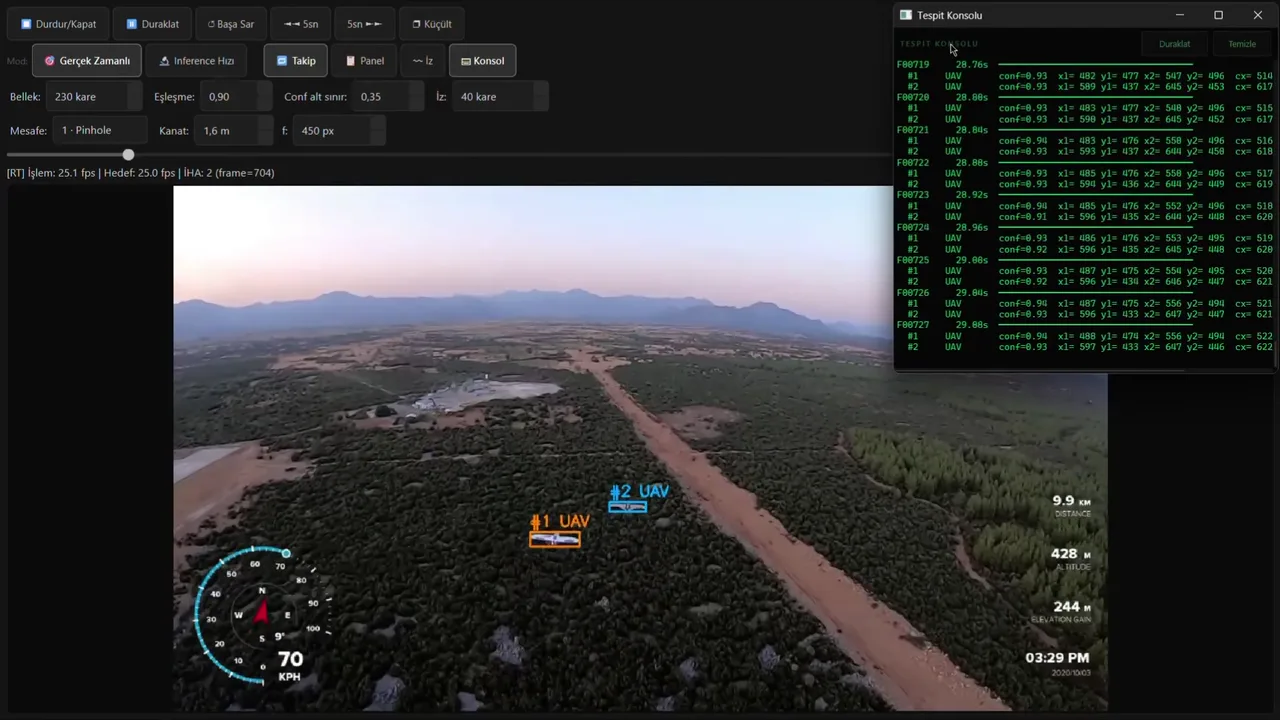
İki İHA, #1 ve #2 kimlikleriyle izleniyor. Hız ve irtifa göstergesi kaynak videoya ait.
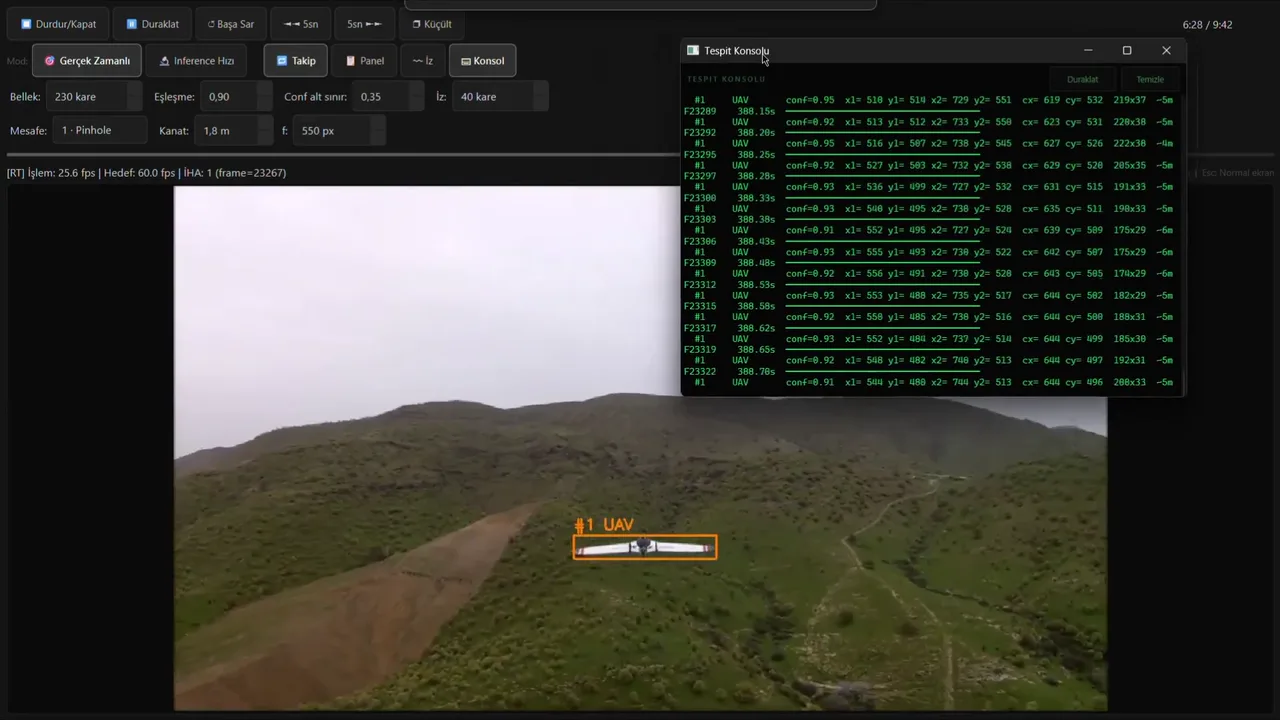
Konsolda her kare için konum, kutu boyutu ve tahmini mesafe yazıyor.
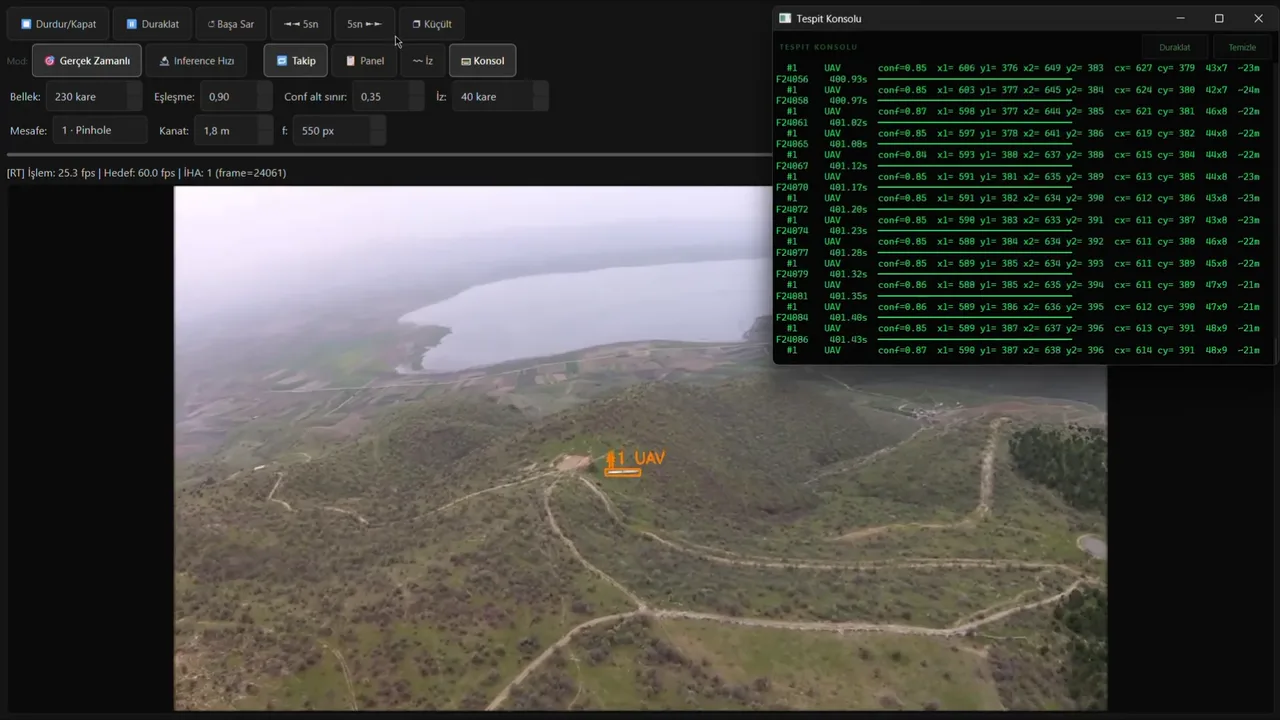
Birkaç piksellik hedefte de kimlik korunuyor; konsol kutuyu 43 × 7 piksel olarak yazıyor.
ByteTrack’i hatta ekledim: tespitler Kalman filtresi ve IoU eşleştirmesiyle önceki karedeki izlere bağlanıyor, güveni düşük tespitler de takipte tutuluyor. Her hedefin geçmiş merkezleri ince bir iz olarak çiziliyor; uçuş yönü bir bakışta okunuyor.
Takip belleği, eşleşme eşiği, alt güven sınırı ve iz uzunluğu arayüzden ayarlanıyor (kayıtta 230 kare, 0,90, 0,35 ve 40 kare). Kayıtlarda arayüz saniyede yaklaşık 25 kare işliyor (1080p video).
Takip kalitesi MOTA, HOTA ya da kimlik değişimi gibi bir ölçütle değerlendirilmedi; kayıtlar davranışı gösterir.
04Gözlemlenebilirlik
Görünenin sayısal kaydı.
Kutulara bakmak hata ayıklamaya yetmiyordu. Arayüze, her çıkarım karesini satır satır yazan bir Tespit Konsolu ekledim. Yanlış tespitler, kimliğin sürekliliği ve mesafe tahmini bu satırlardan doğrulanabiliyor.

Bir satır, alan alan
F23289kare388.15svideodaki zaman#1takip kimliğiUAVsınıfconf=0.92güvenx1=513 y1=512 x2=733 y2=550kutu köşelericx=623 cy=531merkez220x38boyut (px)~5mtahmini mesafe05Karar desteği
Bir kutudan yaklaşık uzaklık.
LiDAR, stereo kamera ya da radar olmadan; yalnızca tek kamera ve tespit kutusuyla.
Pinhole kamera modelinde bir nesnenin görüntüdeki genişliği uzaklıkla ters orantılı: d = W · f / w. W hedefin gerçek kanat açıklığı, f piksel cinsinden odak uzaklığı, w kutunun genişliği.
Arayüze üç yöntem koydum: kanat açıklığı ve odak uzaklığıyla pinhole hesabı; bilinen bir mesafede ölçülen kutudan tek bir K sabiti (d = K / w); kalibrasyon hiç yoksa kutunun kare içindeki payına göre Uzak / Orta / Yakın göstergesi. Sonuç hem konsolda hem takip panelinde görünüyor.

Tahmini mesafeKonsolda ~5m
Konsoldaki 220 × 38 kutu: 1,8 × 550 / 220 ≈ 4,5 m (konsol ~5m yazar).
Kalibrasyon yoksa: kutunun kare içindeki payı
- Uzak< %0,08
- Orta%0,08 – %0,40
- Yakın≥ %0,40
Sınırları
- 01
Hedefin kameraya yaklaşık dik durduğu varsayılır; açılı uçuşta kutu daralır, mesafe olduğundan büyük çıkar.
- 02
Lens bozulması ve perspektif hesaba katılmaz.
- 03
Sonuç doğrudan kalibrasyona bağlıdır: f ya da K’daki hata mesafeye aynen yansır.
- 04
Çok uzak hedeflerde birkaç piksellik hata büyük bir göreli hataya dönüşür.
Modül kesin ölçüm yapan bir sensör değil; operatöre bağlam veren yardımcı bir bileşen. Sahada gerçek mesafeyle karşılaştırılmadı.
06Ortaya çıkan
Tespitten karar desteğine.
- 01
Saha verisi
Gereksinimlere göre toplanmış, video bazlı bölünmüş bir veri seti.
- 02
Model
YOLO26L, yeni saha verisiyle 1280 px ince ayar: P ≈0,97, R ≈0,96, mAP@50 ≈0,975.
- 03
Takip ve konsol
ByteTrack kimlikleri, hareket izi ve kare bazlı tespit kaydı.
- 04
Mesafe
Pinhole, K sabiti ve göreli yakınlık: üç yöntem, tek arayüz.
Masaüstü prototip. Jetson Orin NX’e taşıma ve INT8 gelecek çalışma. Takip kalitesi ve mesafe doğruluğu sayısal olarak ölçülmedi.