05TÜBİTAK RUTE · 3B veri
Noktalardananlama.
Demiryolu çevresini nokta nokta ayırmak. Veriyi incelemeden model seçimine, tahminlerden hataları görünür kılmaya uzanan bir çalışma.
- Veri
- Rail3D · HMLS
- İşleme
- Open3D
- Model
- 3DMASC + LightGBM
Katkım
Nokta bulutlarını hazırladım; model denemelerini, özellik çıkarımını, sınıflandırmayı ve sonuçların görselleştirilmesini yürüttüm.
01Nokta bulutu
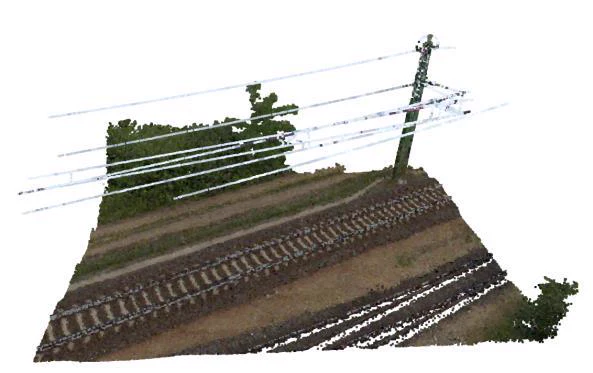
Yoğun veri. İnce yapılar.
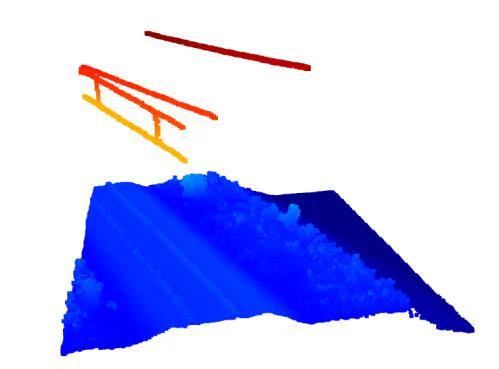
Ray, zemin ve bitki örtüsü aynı bulutta. Teller gibi ince yapılar ise nokta yoğunluğuna daha duyarlı.
Rail3D’nin HMLS bölümünü kullandım. Open3D ile veriyi farklı açılardan inceledim, filtreleme ve kırpma denemeleri yaptım; örnekleme kararlarının yapıyı nasıl etkilediğini araştırdım.
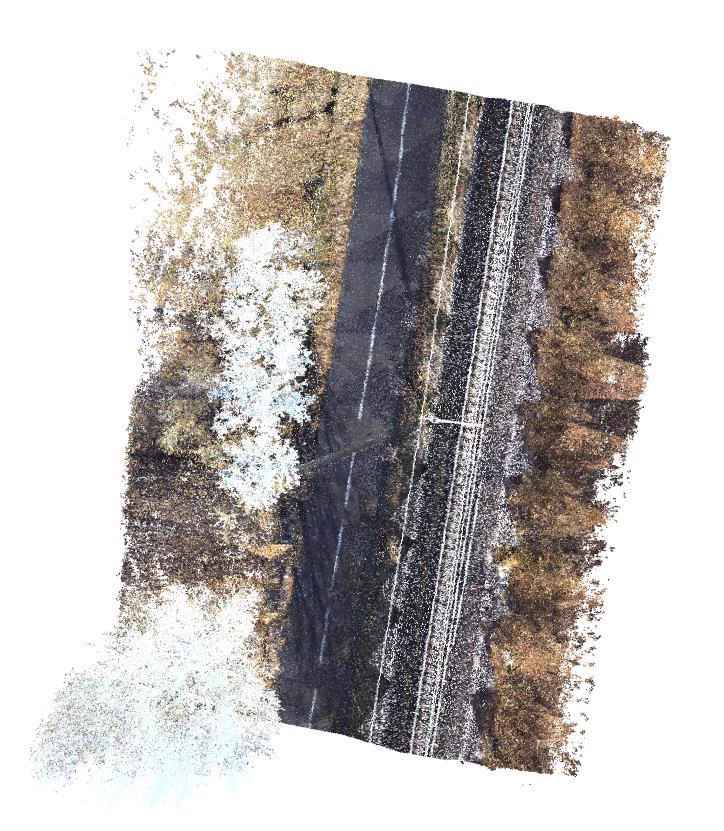
Veri: Rail3D — Kharroubi ve çalışma arkadaşları; Hungarian MLS — Mate Cserep (2022), Version 1, DOI: 10.17632/ccxpzhx9dj.1.
Rail3D · Hungarian MLS · CC BY-NC 3.0
Tahmin ve hata kaplamaları staj çalışmamın çıktılarıdır. Web için görüntüler yeniden kodlandı; karşılaştırma panelleri ayrı kırpıldı. Ham veri dağıtılmaz.
02Yöntem seçimi
Önce yapıyı korumak.
Model kadar veri hazırlığı da belirleyici. İlk denemelerin sınırı, sonraki yaklaşımı seçmemi sağladı.
- 01
Open3D ile inceleme
Nokta yoğunluğu, kırpma, filtreleme ve geometrik işleme denemeleriyle veriyi tanıdım.
- 02
PointNet denemesi
Agresif seyrekleştirme, teller ve diğer ince yapılardaki bilgiyi kaybettirdi. Örnekleme ve sınıf karışıklıklarını inceledim.
- 03
3DMASC + LightGBM
Çok ölçekli geometrik özellikler çıkarıp LightGBM ile sınıflandırma üzerinde çalıştım.
- HMLSNokta bulutu
- İncelemeOpen3D
- ÖrneklemeVeri hazırlığı
- ÖzelliklerÇok ölçekli 3DMASC
- LightGBMSınıflandırma
- TahminSınıf renkleri
- Hata analiziYanlış noktalar
03Gerçek çıktılar
Tahmin kadar hata da görünür.
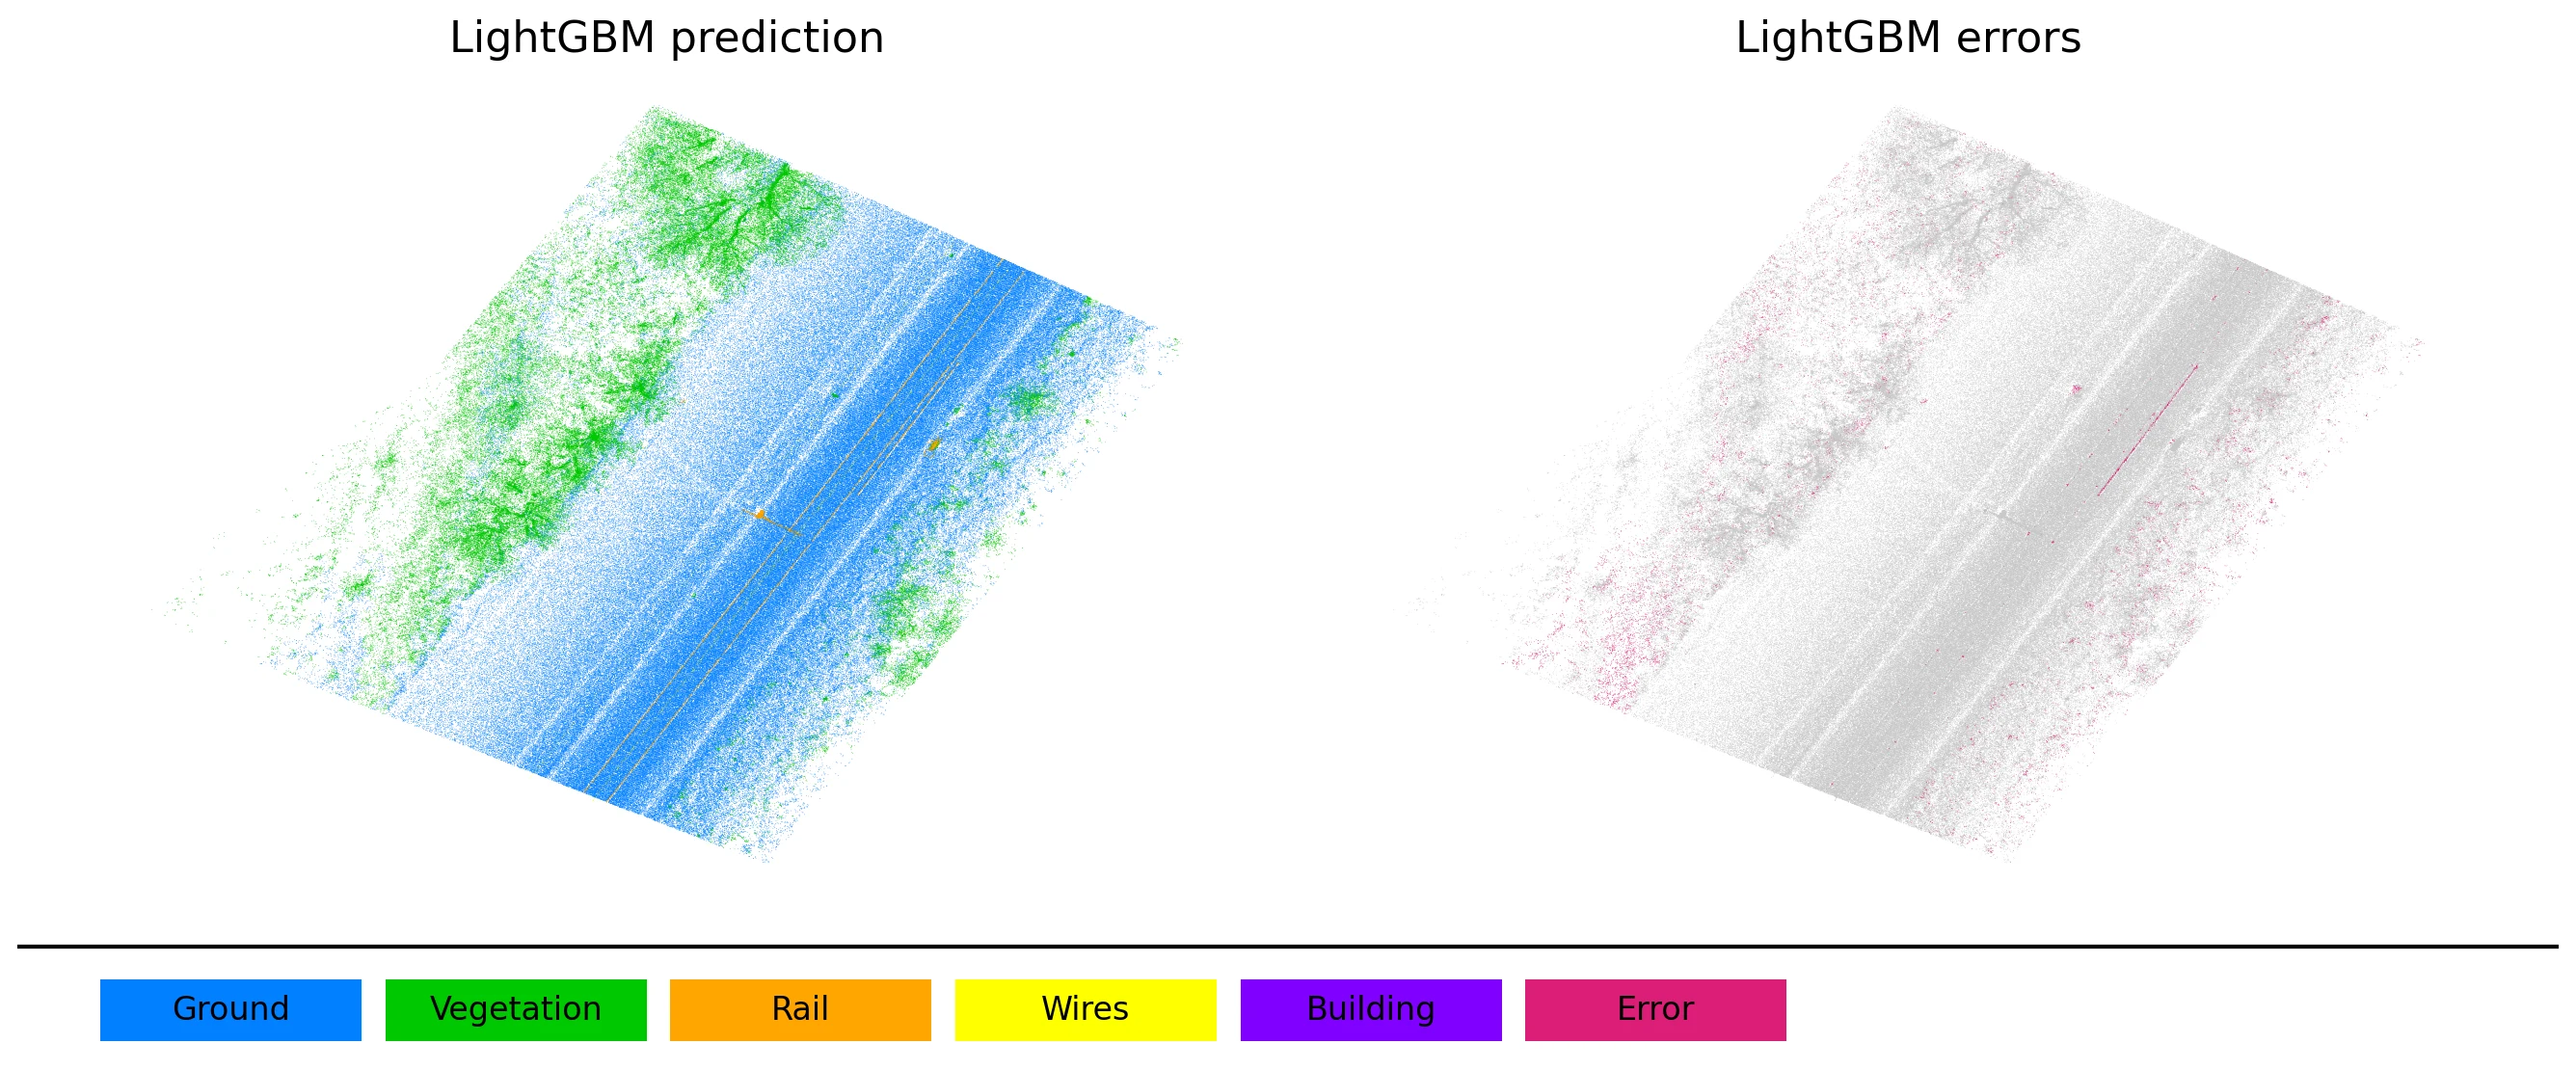
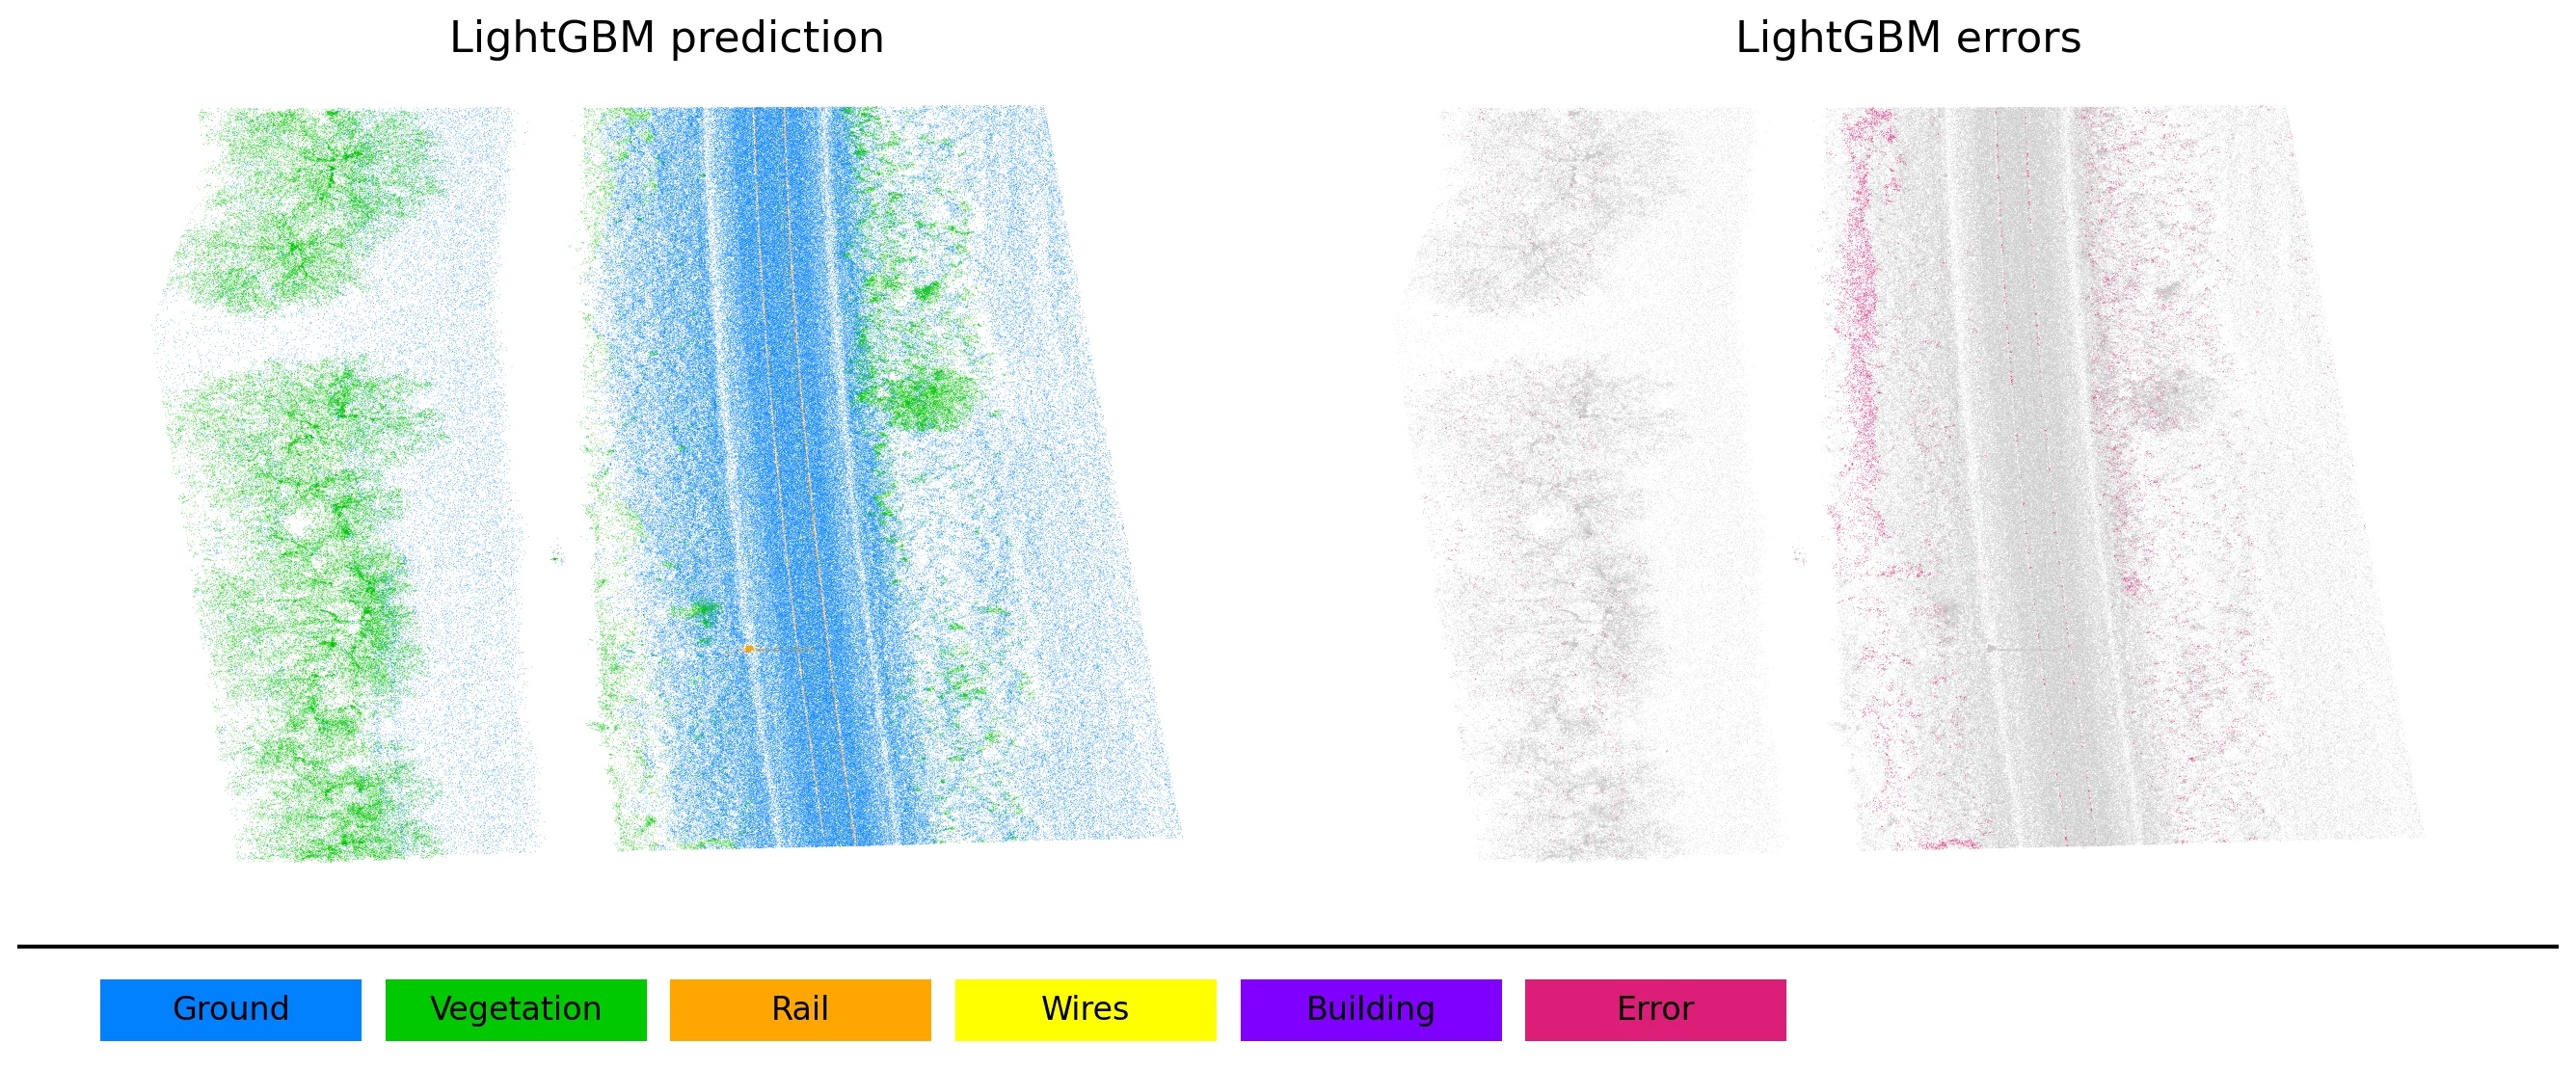
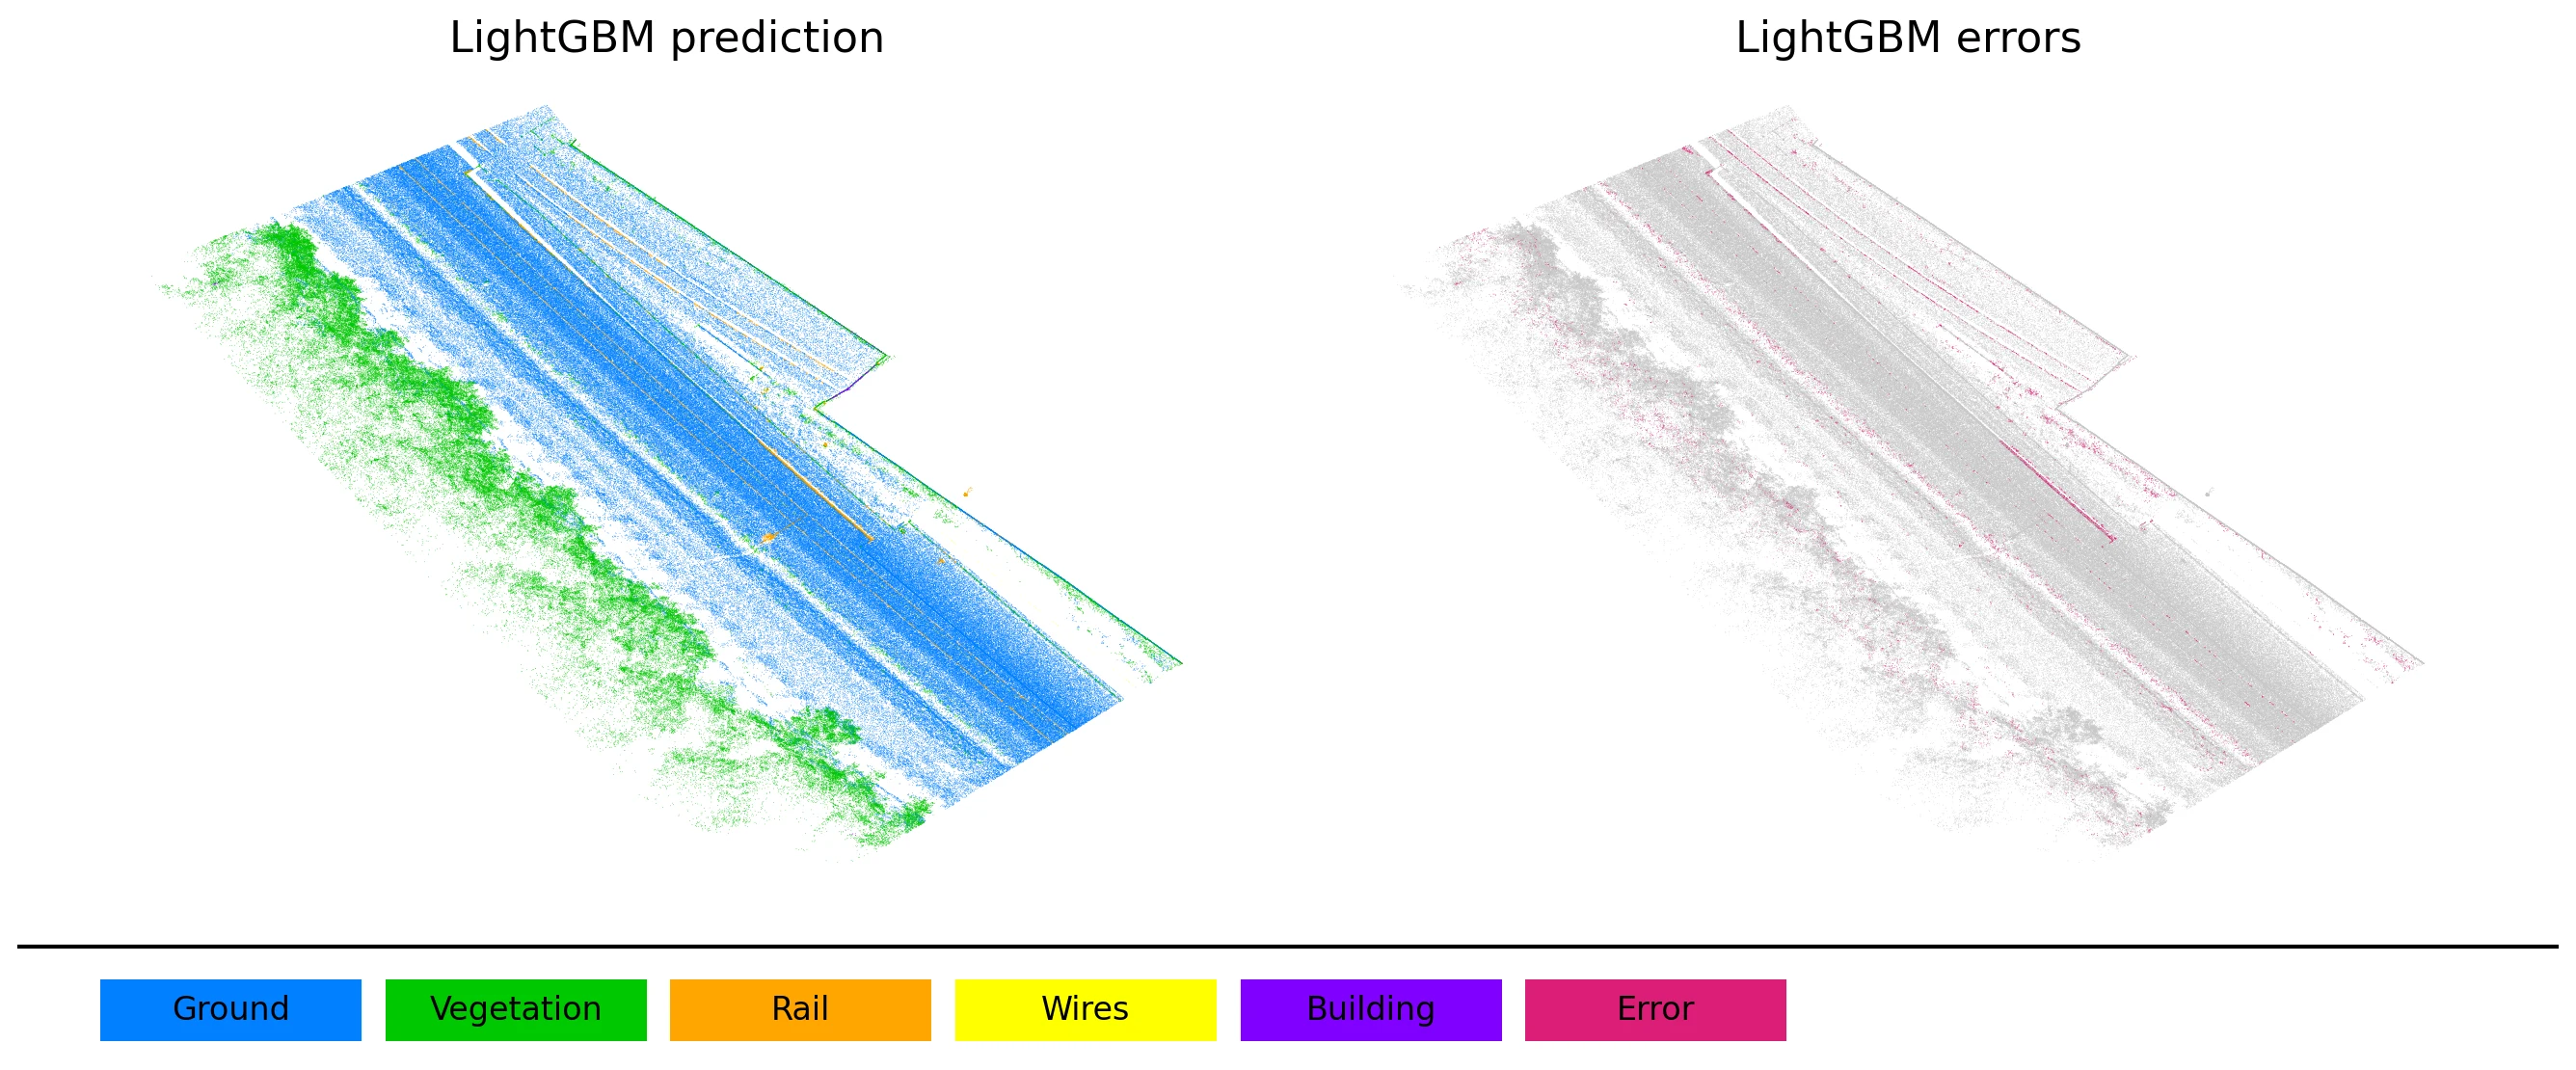
Üç HMLS örneğinde sınıf tahminleri ve hata görünümü. Pembe noktalar yanlış tahmin edilen bölgeleri işaretler.


HMLS_04 · LightGBM tahmini ve hata görünümü · Kaynak focus5 çıktısı; pembe noktalar hataları gösterir.


HMLS_12 · LightGBM tahmini ve hata görünümü · Kaynak focus5 çıktısı; pembe noktalar hataları gösterir.


HMLS_20 · LightGBM tahmini ve hata görünümü · Kaynak focus5 çıktısı; pembe noktalar hataları gösterir.
- Zemin
- Bitki örtüsü
- Ray
- Teller
- Bina
- Hata
Bu görseller zemin, bitki örtüsü, ray, teller ve bina sınıflarına odaklanır. Direkler bu beş sınıflı görünümde yer almaz.
Bir deneyin test kaydı
HMLS · Test bölümü · 3DMASC + LightGBM
- Accuracy
- %91,43
- mIoU
- %45,39
Bu değerler runs_3dmasc_lgbm koşusunun test kaydına aittir. Kayıtta sınıf kapsamı ve nokta sayısı belirtilmiyor. Yukarıdaki focus5 görselleri ayrı çıktılardır; aynı koşunun görsel karşılığı olarak sunulmaz.
04Ortaya çıkan çalışma
Veriden hata analizine.
- 01
3B veri hazırlığı
Nokta bulutunu inceleme ve geometrik işleme deneyimi.
- 02
Model denemeleri
PointNet’ten çok ölçekli özelliklerle sınıflandırmaya uzanan araştırma.
- 03
Görünür hatalar
Sınıf tahminlerini ve yanlış noktaları birlikte inceleyen çıktı seti.
- 04
Raporlama
Deneyleri, sınırlamaları ve değerlendirme kayıtlarını belgeleme.
Staj kapsamında yürüttüğüm bir nokta bulutu ve makine öğrenmesi ön çalışmasıdır. Canlı LiDAR sistemi, tamamlanmış gabari doğrulaması veya saha kullanımı iddiası içermez.